
นำเข้า ROS OccupancyGrid (.pgm + .yaml)
drawtonomy เข้าใจรูปแบบ ROS map_server ที่ใช้โดย
nav2, Cartographer, Gmapping
และเครื่องมือ SLAM ที่คล้ายกัน
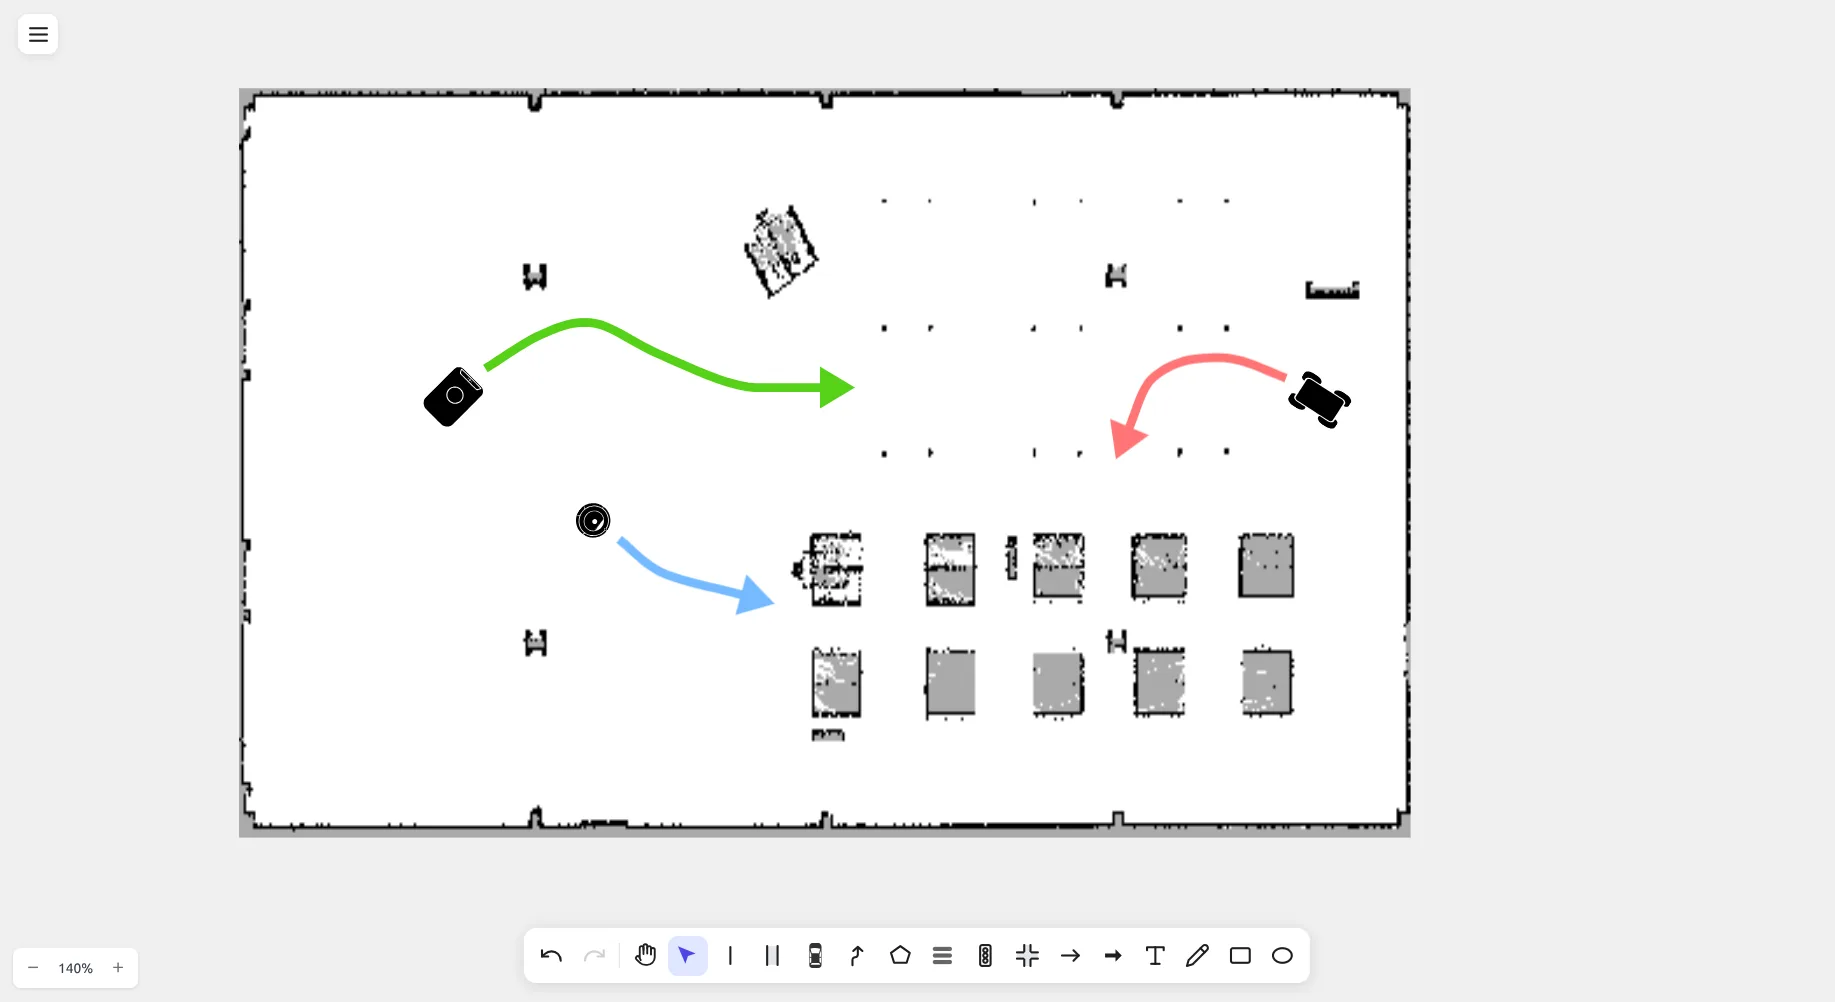
ภาพหน้าจอแสดง occupancy grid ของคลังสินค้าจริง (เซลล์ที่ถูกครอบครอง เป็นสีดำ เซลล์ว่างเป็นสีขาว) พร้อมเส้นทางและสิ่งกีดขวางที่วาด ทับโดยตรงภายใน drawtonomy
- เปิดเมนู File → Import
- เลือก ทั้งสอง ไฟล์
.pgmและ.yamlที่เข้าคู่กัน ในกล่องโต้ตอบไฟล์ - drawtonomy อ่านเมทาดาทา YAML (ความละเอียด เกณฑ์) และ เรนเดอร์ตารางบนผืนผ้าใบ
หากเลือกเฉพาะ .pgm โดยไม่มี .yaml drawtonomy จะใช้
ค่าเริ่มต้น (resolution = 0.05 m/px และเกณฑ์ occupancy
มาตรฐาน)
การลงสีเซลล์
หัวข้อที่มีชื่อว่า “การลงสีเซลล์”| เซลล์ | สี |
|---|---|
| ถูกครอบครอง | ดำ |
| ว่าง | ขาว |
| ไม่ทราบ | เทา |
เซลล์เรนเดอร์ในขนาดที่ตรงกับมิติเลนของ drawtonomy จึงวาดเลน เส้นทาง และรูปทรงทับได้โดยตรง — เหมือนภาพหน้าจอด้านบน
เครื่องมือที่ทดสอบแล้ว
หัวข้อที่มีชื่อว่า “เครื่องมือที่ทดสอบแล้ว”drawtonomy ใช้ได้กับแผนที่จาก nav2, Cartographer และ Gmapping
ผู้สร้างอื่น ๆ ควรใช้ได้หากผลิตคู่ไฟล์ .pgm + .yaml
มาตรฐานของ map_server